在半导体检测、精密对准和高精度运动平台中,位置反馈信号的稳定性直接关系到系统控制表现。因此,一个更低的编码器噪声指标往往看起来更有吸引力。但对于高动态精密设备而言,仅仅追求低噪声并不一定能够获得更合适的位置反馈。
测量带宽扩大后,更多高频噪声可能进入系统;而降低带宽虽然能够改善位置噪声,却也可能削弱对快速扫描、加减速运动或机械振动的捕捉能力。因此,半导体精密运动系统需要关注的是噪声、带宽与动态响应之间的整体关系。
一、测量噪声,不能只看一个数字
即使被测对象保持静止,实际测量得到的位置值也可能存在微小的统计波动。
描述这种噪声时,RMS(均方根)是一个常用指标,可以描述统计波动的有效强度,并用于比较不同测量或滤波配置。
另一个常见指标是峰峰值(Peak-to-Peak),即一段测量过程中最大值与最小值之间的差异。但峰峰值并不是一个脱离测量条件存在的固定噪声极限,测量时间、带宽和采样率等因素都会影响最终结果。
因此,仅仅知道一个“X nm”的噪声数字还不够。要理解它的实际意义,还需要知道它是在怎样的测量条件下得到的。
其中,一个重要参数就是——带宽(Bandwidth)。
二、为什么带宽会影响噪声?
测量中的噪声包含不同的频率成分。通过幅度谱密度(Amplitude Spectral Density,ASD),可以观察不同频率范围内的噪声特性,以及它们对整体噪声的贡献。
这也解释了为什么测量带宽会影响RMS噪声。
当测量带宽增大时,更宽频率范围内的噪声成分会被纳入测量,并可能对最终的RMS噪声产生贡献。反过来,限制带宽则可以减少部分高频噪声的影响,从而降低测得的位置噪声。
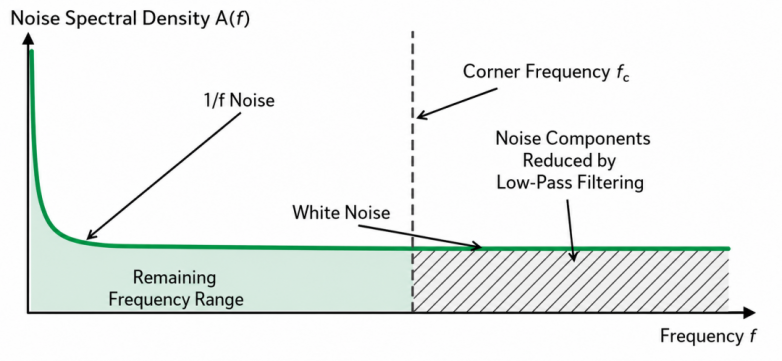
所以,在比较不同的噪声参数之前,还应该考虑到:这些数据是在怎样的带宽和测量条件下得到的?
如果条件不同,仅仅比较两个噪声数字,并不能完整反映实际的测量表现。
三、滤波越强,数据就越好吗?
既然降低带宽能够减少部分噪声,是否意味着滤波越强越好?
低通滤波器(Low-pass Filter)可以让较慢的信号变化通过,同时衰减较高频率的成分。对于静态测量或缓慢运动而言,这可以降低位置噪声,让测量值更加稳定。
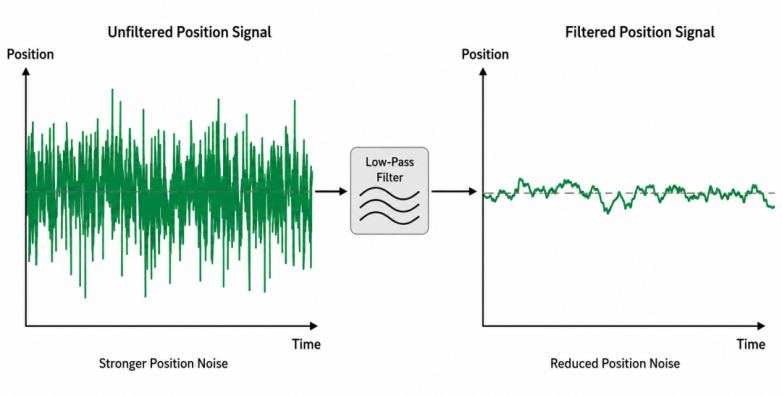
但滤波作用于整个测量信号。
当被测对象发生快速运动、加速度变化或振动时,这些真实的位置变化同样可能包含较高频率的成分。如果滤波带宽设置得过低,它们可能受到衰减,或者在测量结果中出现延迟。
因此,更平滑的位置曲线,并不意味着在所有应用中都代表更合适的测量结果。
四、不同测量任务,需要不同选择
对于静态位置测量或缓慢定位,更强的滤波可以帮助降低位置噪声。
而对于连续或快速运动、高动态控制以及振动分析,则需要保留足够的带宽,以捕捉实际的位置变化。
这也是SmarAct在精密计量中看待噪声的重要方式:
最终的位置噪声并不只取决于传感器。从传感器产生信号,到模拟输入、数字处理、位置计算、滤波,再到最终的位置输出,整个信号链都会影响测量表现。
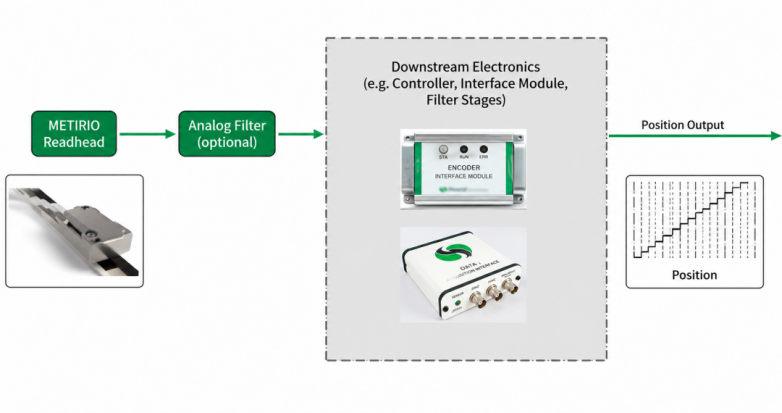
高精度测量真正需要关注的,并不是孤立地追求一个尽可能小的噪声数字,而是根据具体应用,在噪声、带宽、滤波和动态特性之间找到合适的平衡。
半导体设备中的精密运动往往同时要求高位置稳定性和较高动态性能。这意味着编码器不能只在静态条件下提供低噪声,还需要在设备运动过程中保留足够的位置变化信息。
从传感器到数字处理和滤波,整个位置反馈信号链都会影响最终测量结果。
因此,在评价编码器性能时,将噪声指标与对应带宽、采样条件和运动状态一同考察,才能更加接近设备实际运行中的表现。对于高速扫描、精密对准和静态保持等不同任务,相应的位置反馈参数也需要分别匹配。
本文转载自公众号:SmarAct德国高精技术方案