国家统计局2026年2月发布的《2025年国民经济和社会发展统计公报》显示,到2025年末,我国60岁及以上人口为32338万,占总人口的23.0%;65岁及以上人口22365万,占15.9%。按照通行标准,这一比例意味着我国已经进入中度老龄化阶段,而居家和社区养老仍是绝大多数老年人的主要选择。
在居家养老的诸多安全隐患中,跌倒排在首位。中国疾病监测系统的数据显示,跌倒已成为65岁以上老年人因伤害死亡的重要原因之一,且相当比例发生在家中。能否在卧室、卫生间、过道这些私密空间里,及时、准确地判断老人"在不在、是否活动、有没有跌倒",可能直接关系到能否缩短突发状况后的响应时间。这也是非接触式人体存在感知技术近年受到关注的原因。本文以3D ToF(飞行时间)深度感知为例,说明其在养老监护与智能照明中的工作方式,以及锡产微芯(旗下矽印科技 Synexens)CS20模组所能提供的能力边界。
室内人体感知的几种主流方案
室内人体感知目前已有较成熟的技术路线,不同方案在成本、感知维度和适用场景上各有取舍,通常是配合使用,而非相互替代。
红外热释电(PIR)成本低、功耗小,是楼道、公共区域人来灯亮应用中最常见的方案,适合对移动热源做开关式检测。它的局限在于感知量较为单一:对静止或动作轻微的人体不敏感,难以区分人与大型宠物,也不输出位置和姿态信息,因此更适用于存在触发,而不直接用于跌倒判定。
摄像头能够提供丰富的画面与细节,配合视觉算法可完成较复杂的识别,但在卧室、卫生间等空间会受到接受度与光线条件的制约:一方面涉及可见光影像的隐私顾虑,另一方面在夜间关灯、逆光等低照度环境下,需要额外补光或依赖后端算法处理。毫米波雷达在隐私性和微动检测上表现较好,能够感知呼吸等微弱运动,但其对静止人体、人体姿态(站立或躺卧)以及多人场景的分辨,往往需要结合具体场景做较多调校。
可以看到,养老监护对感知器件有几项相对特殊的要求:老人不用佩戴、不采集可见光画面、在无光环境下可正常工作、在人体静止时仍能判断存在,并能给出粗略的位置与姿态信息。3D ToF深度模组正是面向这一类需求提供的另一种技术选择。
3D ToF如何获取人体信息
3D ToF的基本原理是主动测距。模组上的VCSEL激光器发出940纳米近红外光,光经人和物体表面反射后被接收端捕获,器件逐像素记录光的往返时间并换算为距离。整面像素同时完成测量,即可形成一张深度图,每个像素对应一个距离值,并可进一步生成点云。
与可见光摄像头输出的彩色影像不同,3D ToF输出的是距离与幅度数据,这一差异决定了它的几项特性:
其一,数据本身不包含人脸、衣着等可识别影像信息,在卧室、卫生间等私密空间部署时,隐私敏感度相对较低。其二,模组依靠主动发光测距,不依赖环境光照明,在全黑环境下同样可以工作,夜间无需为感知额外保留照明。其三,输出为三维信息,除判断是否存在与是否运动外,还可反映人体在空间中的位置、高度轮廓和姿态变化,感知维度高于仅提供开关量的器件。
锡产微芯CS20:面向室内三维感知的深度模组
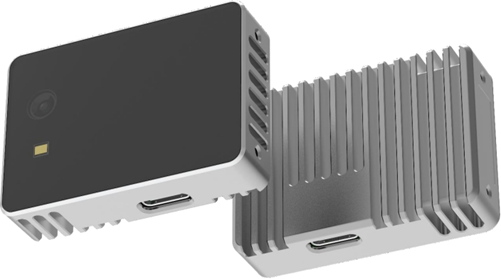
在具体产品层面,锡产微芯传感器事业部旗下矽印科技推出的CS20,是一款面向室内三维感知的固态激光雷达,。模组对外输出depth深度图、IR幅度图和point cloud点云三类数据,集成商可在此基础上开发上层算法,可有效降低集成门槛。其主要公开参数如下:
分辨率提供两档配置,640×480@8fps和320×240@20fps,可根据对清晰度或帧率的侧重选择;视场角为水平60°、垂直45°;室内工作距离双频档0.1至5米、单频档0.1至3.75米;精度上,0.1至0.5米近段约为±1.5厘米,0.5米以外约为±1%;光源波长940纳米,模组尺寸48×34×12毫米,采用Type-C供电与输出。
在频率设计上,双频档更适合静态场景,单频档更适合存在人体走动的动态场景。官方列出的典型应用包括活体检测、体感互动、机器人避障、体积测量等。以下结合养老与照明两类场景具体说明。
|
CS20技术参数 |
||
|
深度图像 |
分辨率*1 |
640*480@8fps/320*240@20fps |
|
|
分辨率*2 |
320*240@25fps |
|
|
FOV |
H60°×V45° |
|
基本参数 |
工作距离*1 |
0.1-5m,indoor |
|
|
工作距离*² |
0.1-3.75m,indoor |
|
|
精度*1 |
0.1~0.5m@±1.5cm;0.5~5m@±1% |
|
|
精度*² |
0.1~0.5m@±2.5cm;0.5~3.75m@±1.5% |
|
|
VCSEL波长 |
940nm |
|
|
产品尺寸 |
48mmx34mmx12mm |
|
|
数据传输 |
USB2.0协议,TypeCInterface |
|
|
供电方式 |
5V,average0.5A |
|
|
功耗 |
average1.2W |
|
|
操作系统 |
Win10,Linux,ROS |
|
|
工作温度 |
-10~50℃ |
|
|
安全性 |
激光CLASS1 |
养老场景:从存在检测到跌倒识别
最基础的应用是存在检测。深度图可判断房间内是否有人以及人的大致位置,当老人长时间静坐或静止时,不会像仅响应运动的PIR器件那样被误判为无人,这一特性可用于久静提醒、离床超时提醒等功能。
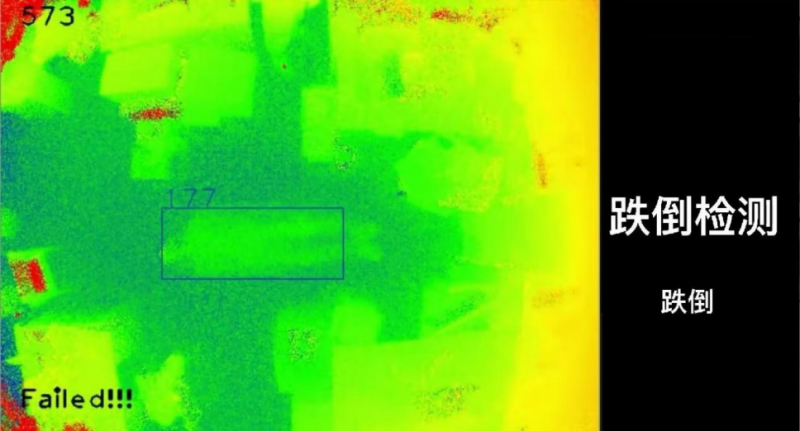
在存在检测之上,可进一步实现跌倒识别。人体在站立、坐姿状态下,于深度图中呈现的高度和形态相对稳定;发生跌倒时,重心高度会在短时间内显著下降,并在之后一段时间内保持贴近地面。上层算法通常结合这种高度突变与持续低姿态状态进行综合判断,而非仅依据有无动作。识别到异常后,系统可向家属移动端或社区服务平台推送告警。
在工程实现上,这一方案还具备几项适配养老场景的特点:近红外主动测距在夜间不依赖环境照明;不采集可见光画面,降低了私密空间的隐私顾虑;940纳米属于人眼安全波段,按规范使用可长期运行。对于佩戴手环等设备依从性较低、或容易忘记充电的老年人,非接触、免佩戴的方式在长期使用中更易维持。
照明场景:基于位置与姿态的灯光联动
同一套深度数据配合不同的上层算法,也可用于照明控制。
基础功能是人来灯亮、人走灯灭,并可在人体长时间静止时保持照明,避免阅读、办公过程中灯光中途熄灭。借助空间定位能力,还可实现分区照明:在开敞办公区或较长过道中,按人所在位置点亮相应区域,无人区域维持低亮度,在节能与照明体验之间取得平衡。
与养老场景结合时,控制可以做得更细致。夜间老人起床,床旁与过道灯具可平缓调至较低亮度,提供通往卫生间的引导照明,兼顾脚下照明与降低眩光对睡眠的影响;老人回到床上后,灯具再延时熄灭。这些功能所依赖的,都是模组持续输出的位置、姿态与运动状态信号,灯具则是其中的执行终端。
同样需要明确能力边界:CS20负责输出深度与点云数据,灯光的开关策略、分区逻辑,以及与调光电源、DALI等照明系统的对接,由照明方案商在此基础上做二次开发。模组解决的是感知数据的准确性问题,信号的具体应用则交由熟悉照明协议与现场环境的集成方实现。
落地实施中的几个要点
一是安装位置与角度。面向跌倒检测的部署通常建议顶装或高位侧装,使地面与人体轮廓尽可能完整地进入视场,并提前规避家具遮挡;在垂直45°视场下,需要结合层高测算合适的安装高度与覆盖面积。
二是单台覆盖范围。受0.1至5米工作距离和60°×45°视场角限制,模组更适合按房间或按区域布点;大开间或存在隔断的户型通常需要多台组合,难以由单台模组覆盖整套住宅。
三是算法需要与场景结合调校。跌倒检测的误报控制直接影响产品可用性,弯腰捡拾、正常坐下、宠物活动等都可能形成干扰,需要依托真实场景数据持续优化判定逻辑。这也是CS20同时开放depth、IR和点云数据、将算法空间留给方案商的原因。
人口老龄化作为长期发展趋势,居家安全则是其中需求最普遍、也最具体的一环。当感知器件能够在免佩戴、不采集影像、夜间可用的前提下稳定工作,非接触式监测才具备进入卧室和卫生间的条件。3D ToF所承担的,正是把"人在哪里、处于什么状态"这件事可靠地量化出来,为后续的养老监护与照明联动提供准确的输入。